 Languga


Redukce planetární převodovky AHB s nízkou vůlí a vysokou přesností točivého momentu
Planetární reduktor
Vlastnosti planetového reduktoru 1. Tichý: Pro dosažení hladkého a tichého provozu...
Viz PodrobnostiKompaktní robotické rameno SCARA provádějící 24 hodin denně 7 dní v týdnu uchopení a umístění v cyklu 0,4 s, s užitečným zatížením 2 kg a 3 000 hodinami nepřetržitého provozu činí rozhodnutí reduktoru na spoji kritickým obchodním. V ose ramen, kde kombinovaná hmotnost paže a užitečné zatížení vytváří nejvyšší moment, harmonický pohon vs planetová převodovka volba určuje opakovatelnost, intervaly údržby a celkové náklady na osu.
Kloub SCARA má úzkou provozní obálku, ale omezený rozpočet na toleranci. Před porovnáním harmonických a planetárních návrhů definujte tři nesmlouvavé požadavky: opakovatelnost polohování, momentovou tuhost a špičkový momentální točivý moment.
U os loktů a zápěstí poskytuje harmonický pohon nejnižší dosažitelnou vůli v jednostupňové jednotce. Flexibilní vnější drážkování, neboli flexspline, se deformuje, aby udrželo kontakt s kruhovým drážkováním, a poskytuje téměř nulovou vůli bez systému předpětí.
 Flexibilní převodovka řady BSHF pro klouby s nízkou vůlí Tento reduktor, navržený s velkým dutým hřídelem a kompaktním tělem, nabízí vysoký točivý moment a tuhost při minimalizaci hmotnosti, takže je ideální pro lehká robotická ramena a přesné klouby. Zobrazit produkt →
Harmonické pohony jsou také nejlehčím způsobem, jak dosáhnout vysokého snížení v malém rozsahu. Jediný stupeň poskytuje poměr 50:1 až 160:1, což eliminuje sekundární řemenový nebo převodový stupeň. U 2 kg užitečného zatížení SCARA má osa kolena zanedbatelné rázové zatížení, takže mez únavy flexspline není omezujícím faktorem při nominálním zatížení.
0,1 úhlové minuty nebo méně
50:1 až 160:1
0,9 kg
Kde harmonický pohon bojuje, je osa ramen u 10 kg nebo větší SCARA. Jednodílná flexspline a ložisková sestava má nižší toleranci rázů než tvrzená planetová převodovka. Nárazy zatížení způsobené detekcí kolize nebo vysokorychlostním nástrojem na konci ramene mohou překročit točivý moment flexspline a způsobit trvalé ztuhnutí.
Planetové převodovky vyhrávají osu ramen větších robotů SCARA, protože zvládají vysoký točivý moment a rázová zatížení díky uspořádání převodů s děleným zatížením. Zatížení sdílí několik planetových převodů, takže špičkový točivý moment je distribuován do mnoha kontaktních bodů zubů.
 AHB planetární reduktor s nízkou vůlí a vysokým točivým momentem Tento reduktor s kalenými a broušenými spirálovými ozubenými koly poskytuje hladký, tichý chod a vysokou tuhost, takže se dobře hodí pro ramenní osy, které zvládají velké zatížení a časté obracení. Zobrazit produkt →
Přesné planetové redukce ve třídě AHB obvykle nabízejí 1 až 3 úhlové minuty vůle ve standardních přesných verzích a 0,5 až 1 úhlové minuty s předepjatým výstupním ložiskem. Díky kalení a broušení odolávají boky zubů ozubení i při častých reverzacích start-stop. Přesné planetové redukce pro klouby robotů takové podmínky běžně vidět.
Řešení s minimálním předpětím nebo řešením s podložkou ložisek v moderních planetových jednotkách může snížit házivost pod 0,1 mm. Přesto vnitřní vůle na boku znamenají, že měřená vůle na výstupu není téměř nikdy pod 0,5 úhlové minuty bez sofistikované brzdy nebo stupně se dvěma pohony.
Níže uvedená tabulka shrnuje nejrelevantnější metriky pro výběr kloubu SCARA.
| Metric | Harmonic Drive | Planetová převodovka | Relevance SCARA |
| Zpětná reakce | 0,1 úhlové minuty nebo méně | 1 až 3 úhlové minuty | Rozhodující pro přesnost výběru |
| Jednostupňový poměr | 50:1 až 160:1 | 3:1 až 10:1 | Určuje velikost motoru |
| Torzní tuhost | Vysoký na hmotnost | Vyšší absolutní hodnota | Odolává vibracím paží |
| Šokové zatížení | Omezeno flexspline | Výborně | Chrání proti kolizím |
| Trvalý točivý moment při 50% rychlosti | Mírný | Vysoká | Na rameni záleží |
| Životnost | 10 000 až 20 000 h | 20 000 až 40 000 h | Definuje plán údržby |
Důležitý strukturální rozdíl: harmonické pohony spoléhají na vychýlení flexspline, aby generovaly kontakt ozubeného kola, a zatížení je přenášeno současně kruhovým drážkováním a flexspline. Planetové převodovky používají k rozložení zátěže tři nebo čtyři stejné planety, takže chvilkové přetížení je shovívavější.
Harmonické pohony poskytují 60 až 75 procent účinnosti při poměru 50:1, zatímco planetové převodovky běžně dosahují 90 až 95 procent při stejném výstupním poměru. Rozdíl se projevuje ve výrobě tepla v nepřetržitém provozu SCARA. Servomotor musí dodávat extra proud, aby překonal vyšší točivý moment naprázdno harmonického reduktoru v klidu, který ovlivňuje zesílení regulátoru a může způsobit tepelný drift v kompaktním rameni.
Společnost ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., která vyrábí pod značkou BEITTO, byla svědkem tohoto poruchového režimu opakovaně v terénu: harmonicky řízené koleno, které po dvousměnném dni ztrácí přesnost polohy, protože teplota vinutí serva stoupne o 15 stupňů Celsia nad nominální hodnotu. Planetové reduktory se svými jednoduššími ztrátami valivých těles zůstávají při stejném pracovním cyklu chladnější.
Vyberte typ reduktoru implementací pětistupňového procesu hodnocení.
Běžné pravidlo z praxe: pokud točivý moment v ose ramen překročí 40 Nm a robot nepoužívá striktně čisté prostory, je planetární varianta bezpečnější konstrukční volbou. Pro 5 kg užitečné zatížení třídy SCARA nabízejí harmonické pohony na lokti a zápěstí lehčí, jednodušší rameno s menším počtem převodových stupňů.
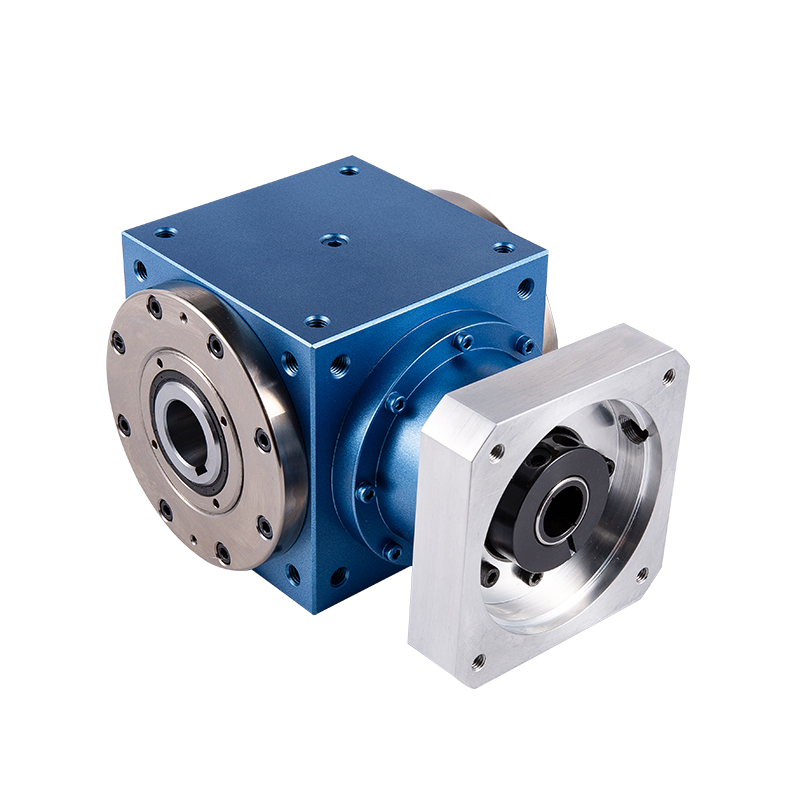 Komutátor se spirálovým kuželovým ozubením řady TD-CR s výstupem na dutou hřídel Tento reduktor se vyznačuje dutou hřídelí pro flexibilní vedení a poskytuje hladký, účinný přenos síly s nízkou vůlí a vysokým točivým momentem, což podporuje víceosé konfigurace v kompaktních systémech. Zobrazit produkt →
Mnoho integrátorů v Číně a Evropě staví hybridní architektury SCARA: planetární reduktor na rameni, dva harmonické pohony na lokti a zápěstí. Tento přístup udržuje váhu paží dolů a zároveň zachovává točivý moment nad hlavou v rameni. Jednovstupový a vícevýstupový reduktor řady TDCR může také sloužit víceosým modulům, čímž se snižuje počet součástí v kompaktním robotickém rameni.
U harmonických i planetových jednotek je porucha způsobena vibracemi a přehřátím způsobeným oscilačním momentem servomotoru. Samotný reduktor je zřídka původem; křivka vstupního momentu a setrvačnost nástroje na konci ramene jej spouští. U harmonických pohonů opakované rázové zatížení vytváří mikrotrhliny v flexspline a nakonec se šíří do zlomeniny. U planetových jednotek je opotřebení ložisek v důsledku vysokého axiálního zatížení běžnějším způsobem konce životnosti.
Ano, harmonický pohon na osách loktů a zápěstí se v této třídě užitečného zatížení běžně používá. Nízká vůle 0,1 arcmin nebo méně slouží k vysoce přesným operacím typu pick-and-place a malá hmotnost udržuje dynamiku ramene zvládnutelnou. Osa ramene, pokud je rovněž poháněna harmonickou jednotkou, by měla při kolizi zůstat pod limitem jmenovitého momentu.
Pouze v případě, že je kroutící moment kloubu pod jmenovitou kapacitou harmonického pohonu a robot umožňuje odchylku dráhy menší než 0,3 arcmin. Nad 10 kg užitečného zatížení je rozhodujícím faktorem vyšší odolnost planety vůči nárazům. Renovace bude také vyžadovat přeladění zesílení serva, protože se mění torzní tuhost a odražená setrvačnost.
Využívá planetový reduktor na těžké ose ramen a harmonické pohony na zápěstí, což poskytuje vysokou tuhost a odolnost vůči nárazům vpředu, aniž by obětovala přesnost s nízkou vůlí v místě práce. Mnoho automatizovaných montážních strojů používá toto rozdělení, když je užitečné zatížení mezi 3 a 10 kg.

Vlastnosti planetového reduktoru 1. Tichý: Pro dosažení hladkého a tichého provozu...
Viz Podrobnosti
Díky svým vysoce přesným charakteristikám planetový reduktor úspěšně řídí vůli během 3 minut. Tat...
Viz Podrobnosti
Vlastnosti planetového reduktoru 1. Tichý: Pro dosažení hladkého a tichého provozu použij...
Viz Podrobnosti
Naše reduktory zahrnují nejmodernější designový koncept spirálových ozubených kol. Ve srovnání s ...
Viz Podrobnosti
1. Planetový reduktor řady NBR využívá konstrukci spirálového kuželového ozubeného kola s vysokým...
Viz Podrobnosti
1. Konstrukce ozubeného kola Mechanismus snížení rychlosti využívá spirálové ozubení a jeho ry...
Viz Podrobnosti
Planetový reduktor řady NLR využívá konstrukci spirálového kuželového kola, která umožňuje vysoko...
Viz Podrobnosti
Planetový reduktor řady NSR využívá konstrukci spirálového kuželového kola. Tato inovace nejenže ...
Viz Podrobnosti
Reduktor řady TD-CR je zaměřen na konstrukci výstupu dutého hřídele, která nejen optimalizuje pro...
Viz Podrobnosti
Flexibilní reduktor řady BSHF využívá konstrukci dutého hřídele o velkém průměru s kompaktní kons...
Viz Podrobnosti

