 Languga


Nízká hlučnost Multi specifikace Integrovaná planetová redukce řady AHS
Planetární reduktor
Planetové redukce zaujímají významné postavení v oblasti průmyslové automatizace. Vysoce přesný d...
Viz PodrobnostiAutomatizační inženýr, který dimenzuje otočný indexovací stůl pro montážní linku baterií, stojí před známou volbou: datové listy planetových i cykloidních reduktorů uvádějí přesnost 10 arcmin a podobný krouticí moment, přesto cykloidní jednotka toleruje 500 % momentální náraz, zatímco planetová specifikuje pouze 250%. Planetární také běží asi o 5 % efektivněji a stojí o třetinu méně. Tento kontrast je skutečným příběhem planetárních a cykloidních reduktorů.
Planetové reduktory přenášejí krouticí moment přes několik planetových kol, které zabírají současně s centrálním centrálním kolem a pevným věncovým kolem. Cykloidní redukce využívají excentrickou vačku na vstupní hřídeli k odvalování laločnatého kotouče proti prstenci válcových čepů. Tento jediný strukturální rozdíl pohání každou výkonnostní mezeru mezi těmito dvěma typy.
Planetové reduktory rozdělují točivý moment na tři až šest planetových kol s několika zuby v záběru v každém okamžiku; cykloidní redukce přitlačují jeden excentrický kotouč proti kroužku válečkových čepů, takže dráha zatížení určuje skutečnou kapacitu a přesnost každého typu.
Čtyřplanetový planetový stupeň udržuje 8 až 12 párů zubů v záběru mezi sluncem, planetami a ozubeným věncem, čímž se udržuje nízké ohybové napětí na každém zubu. Cykloidní stupeň nese své zatížení přes 30 % až 50 % svých čepů, ale každý kontakt je široká valivá plocha, která přeměňuje ráz na kompresi.
| Funkce | Planetární | Cykloidní |
| Prvky sdílení točivého momentu | 3 až 6 planetových převodů | 1 až 2 laločnaté kotouče |
| Aktivní kontaktní body | 8 až 12 párů zubů | 30 až 50 % kolíků |
| Typ kontaktu | Evolventní zubní síťka | Rolovací lalok na čepu |
| Zdroj zpětného rázu | Čištění zubů | Excentrické předpětí |
Pro trvalý točivý moment při jmenovitých otáčkách přenášejí planetové reduktory větší zatížení na jednotku objemu; pro momentální náraz absorbují cykloidní redukce více než dvojnásobek špičkového točivého momentu oproti planetové jednotce s ekvivalentním rámem.
Trvalá únosnost je tepelná a únavová otázka. Několik párů zubů udržuje nízké kontaktní napětí a mírné vyvíjení tepla, zejména u spirálových zubů, které zvyšují kontaktní poměr a rozkládají zatížení na větší plochu boku. Čínský výrobce převodovek Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) dokumentuje, jak může planetová převodovka zlepšit nosnost zařízení a používá tento mechanismus ve své řadě spirálových planetových reduktorů AHL pro nepřetržité automatizované stroje.
 BEITTO AHL spirálový planetový reduktor pro servomotory Tato planetová převodovka používá spirálová kola pro hladký, tichý chod a vysokou hustotu točivého momentu. Vyhovuje automatizovaným strojům s nepřetržitým provozem, které čelí občasnému rázovému zatížení, kde jeho konstrukce s valivým kontaktem nabízí větší toleranci hrotů než běžné ozubení. Zobrazit produkt →
Nárazová nosnost se řídí jiným pravidlem. Planetový reduktor dimenzovaný na kontinuální 200 Nm může přežít špičky 400 až 600 Nm po omezený počet cyklů, než se objeví důlková trhlina nebo zlomenina zubu. Cykloidní reduktor ve stejném rámu může absorbovat až 500 % jmenovitého točivého momentu v momentálních špičkách, protože laloky kotouče se stlačují ve valivém kontaktu namísto ohýbání zubů ozubeného kola.
| Kritérium | Planetární | Cykloidní |
| Kontinuální hustota točivého momentu | Vysoká | Mírný |
| Tolerance momentálních otřesů | 200 až 300 % hodnocení | Až 500 % hodnocení |
| Primární režim selhání | Tření zubů nebo únava | Pin nebo cam brinelling |
| Nejlepší typ služby | Nepřetržitý provoz serva | Nárazuvzdorné, nízkorychlostní provoz |
Přesné planetové redukce udržují vůli 1 až 3 úhlové minuty s opakovatelným obousměrným polohováním, zatímco cykloidní redukce dosahují 1 úhlové minuty nebo méně prostřednictvím excentrického předpětí; při skutečném obráběcím momentu je rozhodující metrikou přesnosti často torzní tuhost, kde mají cykloidní jednotky tendenci vynikat.
Vůle je úhlová dráha ztracená při změně směru. Řídí přesnost obrysu a obousměrné polohování, ale nevypráví celý příběh: dvě redukce se stejnou vůlí se mohou při zatížení pohybovat odlišně, pokud se liší jejich torzní tuhost. Tuhost odolává elastickému navíjení a navíjení se objeví jako chyba polohy během zrychlení a změn směru.
Planetární vůle pochází z vůle zubů, kvality broušení, vůle ložisek a kontroly montáže. Precizní výrobci nastavují konečnou vůli na montážní lince. BEITTO dokumentuje tento krok ve svém průvodci přesnost montáže a přesné řízení vůle v planetových reduktorech , kde přizpůsobené sady planet a předepjatá ložiska snižují nahromaděnou vůli na několik úhlových minut.
Cykloidní redukce eliminují tradiční mezeru mezi zuby. Excentrická vačka neustále předepíná kotouč proti čepům, takže při zastavení neexistuje žádná volná vůle. Jak se povrchy opotřebovávají, mechanismus si zachovává velkou část své tuhosti, což je důvod, proč jsou cykloidní a RV redukce preferovány v kloubech robotů, které provádějí miliony cyklů bez úpravy vůle.
| Metrické | Planetární | Cykloidní |
| Standardní vůle | 3 až 10 úhlových minut | 1 až 3 úhlové minuty |
| Přesná vůle | 1 až 3 úhlové minuty | Pod 1 arcmin |
| Torzní tuhost | Vysoká | Velmi vysoká |
| Posun vůle s opotřebením | Mírný increase | Nízká, částečně samokompenzační |
Planetové redukce jsou při stejném poměru obvykle o 3 až 7 procentních bodů účinnější než cykloidní reduktory a mezera se zvětšuje, jak se poměr zvyšuje, což znamená nižší teplo, menší servomotor a nižší účet za energii za celou dobu životnosti.
Dvoustupňový planetový reduktor v poměru 40:1 obvykle zůstává na nebo nad 94 % účinností. Cykloidní reduktor při stejném poměru je reálně kolem 88 až 90 %, protože excentrický mechanismus neustále stříhá mazivo. Při poměru 100:1 si přesné planetární jednotky stále udržují zhruba 88 až 91 %, zatímco cykloidní jednotky běžně spadají do 80. let.
Porovnání velikosti se při vysokých poměrech obrací. Planetové redukce jsou kompaktní v poměru 3:1 až 20:1, protože tento poměr zajišťuje jeden stupeň. Při poměru 100:1 potřebuje planetová jednotka naskládané stupně a roste axiálně, zatímco cykloidní reduktor dodává poměr v jednom stupni s krátkou, širokou obálkou. To je důvod, proč robotické otočné osy a těžké otočné stoly často používají cykloidní nebo RV konstrukce navzdory nižší účinnosti.
Náklady se řídí složitostí výroby. Přesný cykloidní reduktor obvykle stojí 1,5 až 2krát více než ekvivalentní planetová jednotka, protože profil disku, povrch vačky a čepový kroužek vyžadují specializované broušení a vysoce jakostní ložiskovou ocel.
Vyberte si planetový reduktor pro nepřetržitý přesný točivý moment, vysokou účinnost, nízkou cenu a kompaktní velikost při poměrech pod 60:1; zvolte cykloidní reduktor, když rázová zatížení překračují 300 % jmenovitého točivého momentu, když je vyžadován jednostupňový převod nad 60:1 nebo když maximální tuhost a téměř nulová vůle záleží více než na účinnosti.
Rozhodovací sekvence je krátká. Zaznamenávejte trvalý točivý moment, špičkový točivý moment, vstupní otáčky a pracovní cyklus. Zkontrolujte, zda špičkový točivý moment nepřekračuje 300 % jmenovitého točivého momentu více než několikrát za hodinu. Potvrďte požadovaný poměr. Poté porovnejte tepelné zatížení: pokud motor běží nad 50% zatížením po většinu směny, vítězí planetární účinnost.
U většiny automatizačních zařízení poháněných servomotory poskytují planetové redukce nejlepší rovnováhu mezi přesností, účinností a náklady životního cyklu. Řada planetových reduktorů AHB společnosti BEITTO se používá v automatizovaných výrobních linkách a robotických pohonech a poskytuje opakovatelné polohování s nízkou vůlí v širokém rozsahu točivého momentu.
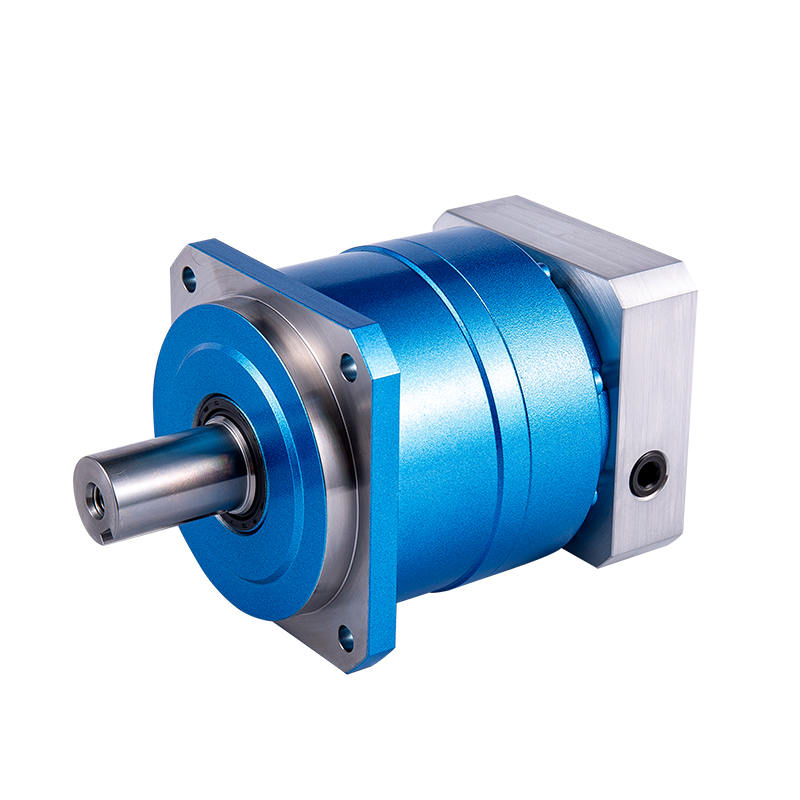 Planetová převodovka BEITTO AHB s nízkou vůlí pro přesný pohyb Tento reduktor, navržený pro automatizaci řízenou servomotory vyžadující přesné polohování, nabízí vůli pod 3 obloukové minuty, vysokou tuhost díky integrovaným válečkovým ložiskům a montáž na přírubu pro univerzální kompatibilitu motoru. Hodí se pro robotické a vysokorychlostní aplikace, kde záleží na opakovatelnosti. Zobrazit produkt →
Teprve po kontrole tří hodnot: maximální vstupní otáčky, přípustné radiální a axiální zatížení a tepelné zatížení. Cykloidní reduktory mají často nižší maximální vstupní rychlost a nižší účinnost, takže stejná osa může potřebovat větší motor a dodatečné chlazení. Pokud je pracovní cyklus náročný na rázy a vstupní otáčky zůstávají pod 1500 ot./min., může být cykloidní přechod na vylepšení kapacity točivého momentu. Pro kontinuální vysokorychlostní polohování zůstává planetární stále vhodnější.
Pro trvalý jmenovitý točivý moment poskytují planetové redukce vyšší hustotu točivého momentu a účinnost při poměrech pod 60:1. Pro momentální šok tolerují cykloidní redukce až 500 % jmenovitého točivého momentu oproti 200 až 300 % u standardních planetových jednotek. Odpověď vždy odděluje nepřetržitý točivý moment od přežití při nárazu.
Přesné planetové redukce obvykle dosahují vůle 1 až 3 úhlové minuty, zatímco cykloidní redukce běžně dosahují 1 úhlové minuty nebo méně. Při zatížení jsou cykloidní jednotky často tužší, takže přesnost v reálné ose může dopadnout podobně. V průběhu času cykloidní předpětí kompenzuje opotřebení, zatímco planetová vůle se může zvyšovat s opotřebením zubů, pokud není jednotka seřízena nebo vyměněna.
Při stejném nepřetržitém točivém momentu, přesnosti a poměru stojí cykloidní reduktory obvykle 1,5 až 2krát více než planetové jednotky stejné velikosti rámu. Mezera se zužuje při poměrech nad 60:1, protože planetární jednotka pak potřebuje další stupně. Pro standardní automatizační poměry je planetární cenově výhodnější volbou.

Planetové redukce zaujímají významné postavení v oblasti průmyslové automatizace. Vysoce přesný d...
Viz Podrobnosti
Planetový reduktor využívá konstrukci spirálového převodu, která umožňuje hladký a tichý provoz a...
Viz Podrobnosti
Vlastnosti planetového reduktoru 1. Tichý: Pro dosažení hladkého a tichého provozu použij...
Viz Podrobnosti
1. Konstrukce ozubeného kola Mechanismus snížení rychlosti využívá spirálové ozubení a jeho ry...
Viz Podrobnosti
Planetový reduktor řady NSR využívá konstrukci spirálového kuželového kola. Tato inovace nejenže ...
Viz Podrobnosti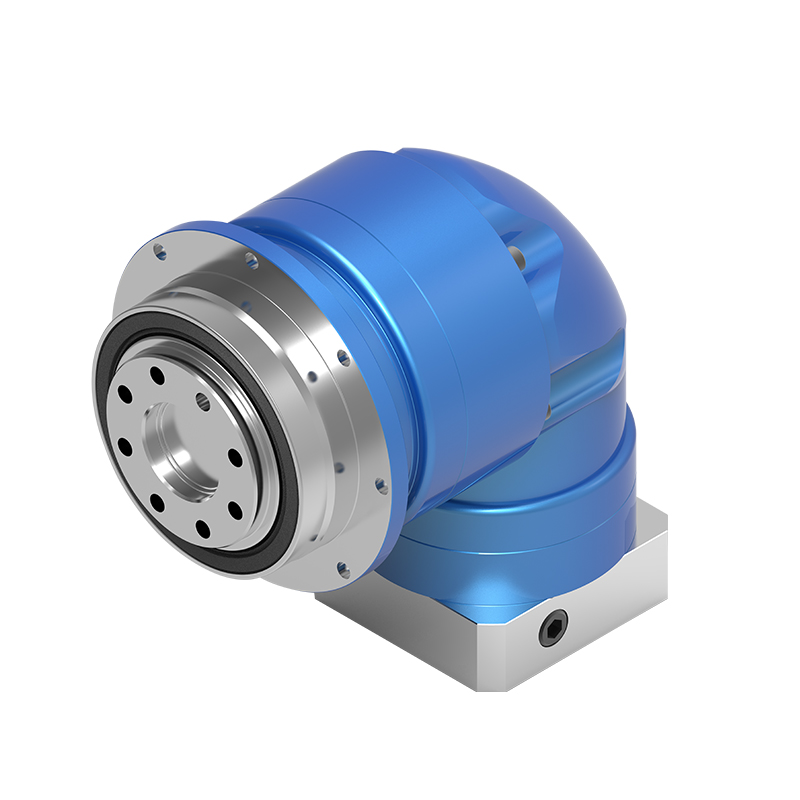
Planetový reduktor řady NTR využívá konstrukci spirálového kuželového převodu, která umožňuje vys...
Viz Podrobnosti
Reduktor řady TD-CR je zaměřen na konstrukci výstupu dutého hřídele, která nejen optimalizuje pro...
Viz Podrobnosti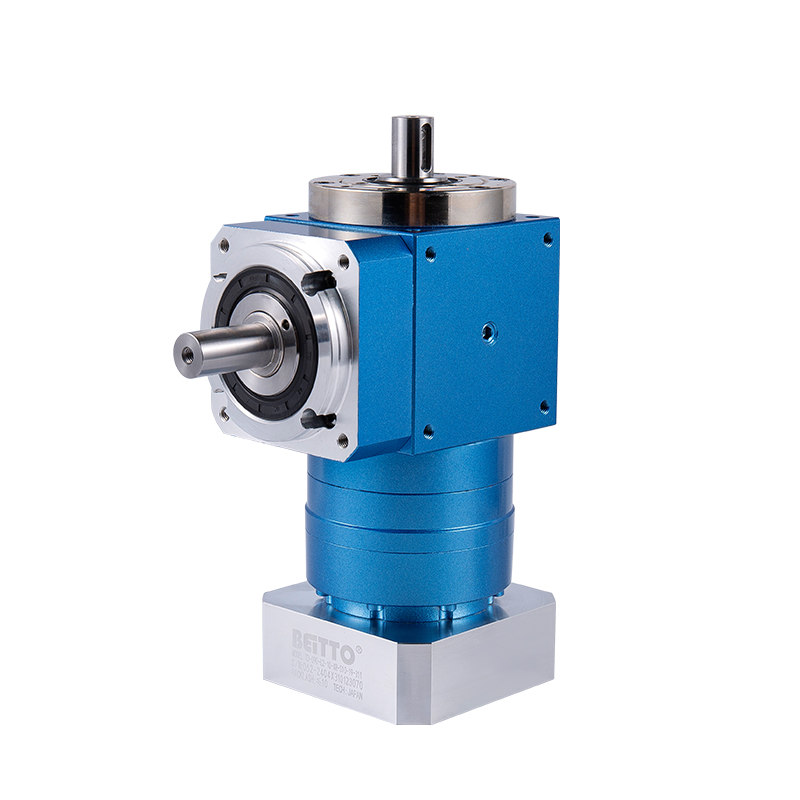
● Různé možnosti výstupního hřídele ● Vysoký točivý moment ● Vysoká účinnost ● Dlouhá ži...
Viz Podrobnosti
Flexibilní převodovka řady BCSG je navržena tak, aby byla lehká a jednoduchá, což nejen účinně sn...
Viz Podrobnosti
Flexibilní reduktor řady BSHF využívá konstrukci dutého hřídele o velkém průměru s kompaktní kons...
Viz Podrobnosti

